Schaeffler 正在开发以 forming technology 制造的 strain wave gearboxes,并计划在 2027 年开始为人形机器人量产这些部件。该成形工艺旨在相比传统小批量流程实现齿轮箱制造的可扩展性。
若能实现量产,Schaeffler 的举措可能扩大用于人形机器人驱动器的 strain wave gearboxes 的可获得性,并影响供应链与采用时间表。公司设定的 2027 年进度将是关注零部件采购与集成团队的重要里程碑。
工程
Schaeffler 将使用 forming technology 量产 strain wave gearboxes,目标在 2027 年投产。
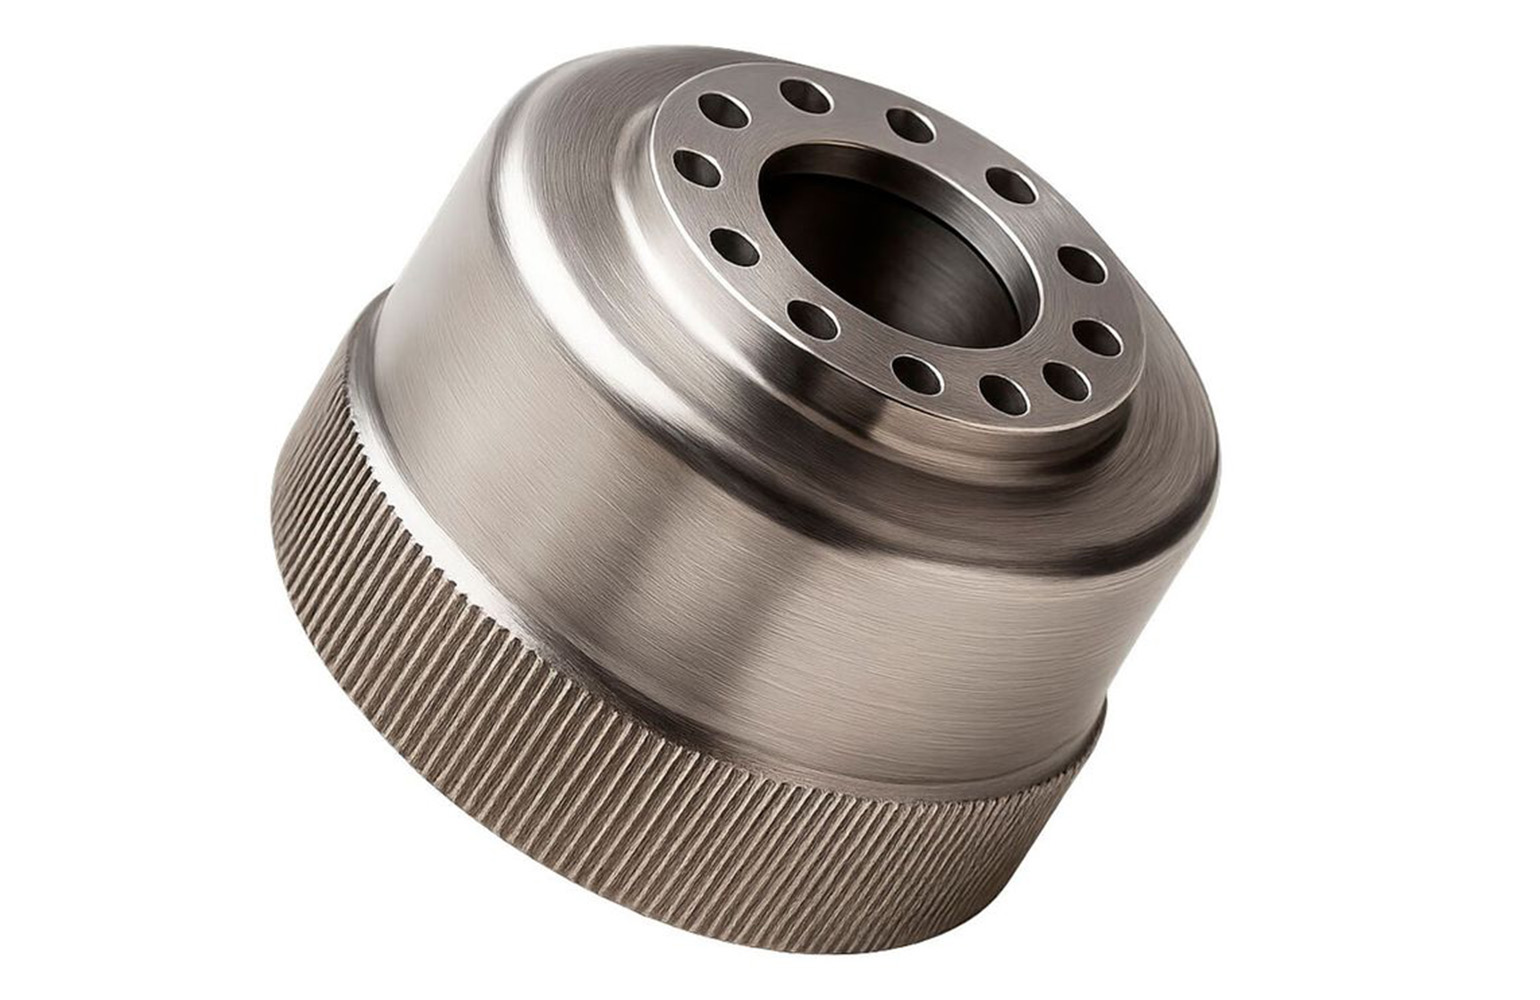
Schaeffler 正在开发以 forming technology 制造的 strain wave gearboxes,并计划在 2027 年开始为人形机器人量产这些部件。该成形工艺旨在相比传统小批量流程实现齿轮箱制造的可扩展性。
若能实现量产,Schaeffler 的举措可能扩大用于人形机器人驱动器的 strain wave gearboxes 的可获得性,并影响供应链与采用时间表。公司设定的 2027 年进度将是关注零部件采购与集成团队的重要里程碑。
新闻 / 延伸阅读
来自 RoboIchiba 行业动态的相关内容。
Waymo 披露了其 robotaxis 的车载计算架构,基于 Nvidia 加速计算、定制 5 nm ASIC 和冗余处理构建。
阅读文章 →02工程 · 2026-08-23Roby Lynn 概述了 R2 Labs 如何通过软件定义制造将 PLCs、robots 和 AI 连接起来,整合分散的制造系统。
阅读文章 →03工程 · 2026-08-23RoboDK 在 The Robot Report 中表示,digital twin 可让制造商在投资前虚拟测试机器人和规划应用,但不一定能替代 systems integrator。
阅读文章 →